신규 사업 소개
우주 서비스 및 제조 연구센터
(In-Space Servicing and Manufacturing Research Center, ISMRC)

< 한재흥 교수 >
우리 학과 한재흥 교수가 이끄는 우주 서비스 및 제조 연구센터 (IRMRC)는 2025년 6월 한국연구재단의 혁신연구센터 (IRC) 과제에 선정되었다. 해당 과제는 선도연구센터 중 규모가 가장 크며, 금년도에 선정된 유일한 혁신연구센터 (IRC) 과제이다. 본 연구는 2025년 6월부터 2035년 5월까지 10년의 연구 기간 동안 총 711억원 (정부출연금 500억, 교비지원금 50억원, 지자체지원금 36억원, 매칭기업 125억원)의 연구개발비를 지원받는다.

< 지구 저궤도상 K-Unmanned Space Station (KUSS) >
본 연구센터는 (ISMRC) 총 16명의 교수진으로 구성되어 있으며, 총괄 책임연구원인 한재흥 교수를 중심으로 운영되고 있다. 참여 교수진으로는 항공우주공학과 한재흥, 이정률, 김현정, 이대영, 최한림, 이동헌, 안재명, 이지윤, 박기수, 이창훈, 전은지 교수, CU Boulder의 Daniel Scheeres 교수, 기계공학과의 김산하 교수, 건설및환경공학과의 유지환 교수, 전기및전자공학부의 김민준 교수, 신소재공학과의 한승민 교수가 있다. 대전광역시의 지원 및 KAIST의 자체 지원이 있으며, 본 센터에 참여하는 기업에는 한화에어로스페이스, 한화시스템, 코오롱 스페이스웍스, 엘아이지 넥스원, 한국 항공우주산업, 쎄트렉아이, 이노스페이스, 뉴로메카, 비츠로넥스텍, 무인탐사 연구소, 오앤비 스페이스, 대양산업, AI Star가 있다.
현재 운용중에 있는 국제우주정거장 (ISS)의 경우 2030년 은퇴 예정이며, 유인 우주정거장으로 우주인 실험 비용은 시간당 2억원 가량, 하루 식비 3800만원, 유인 시설 유지 및 보수 비용은 매년 5조원 이상 투입 중에 있다. 본 연구센터는 국내 우주 서비스/제조 산업 창출/활성화를 위해 전개형-자가조립 무인 우주정거장이라는 새로운 패러다임을 제시한다. 본 연구센터는 총 4개의 그룹으로 나뉘어지며, 총괄인 그룹 0을 제외한 나머지 3개 그룹이 연구를 담당하게 되며, 그 안에서도 세부적으로 2팀씩 나뉘어 총 3그룹, 6팀 체제로 연구 개발을 진행할 계획이다.
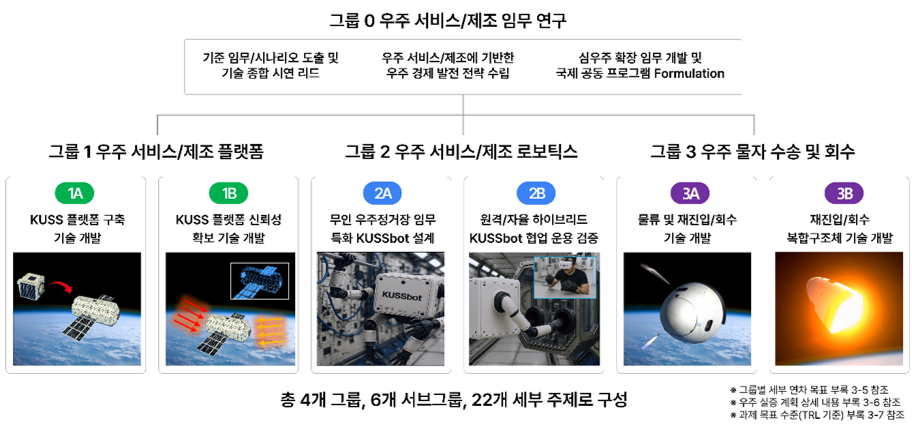
< ISMRC 센터 연구그룹 구성 >
발사체에 따라 탑재체 부피 제한이 정해져 있어 대형 우주 구조물을 구축하기 위해 부피 효율이 큰 전개형 우주 구조물이 최근 각광받고 있다. 본 연구센터의 그룹 1에서는 종이접기 기반 전개형 KUSS 플랫폼 구축 기술을 개발 중에 있으며, 전개 이후 안정적으로 구조를 유지하기 위한 자가조립, 우주에서의 극한환경을 견딜 수 있는 재료 개발 및 KUSS 플랫폼 자가 모니터링 기술 등의 연구를 통해 KUSS 플랫폼 신뢰성 확보 기술을 개발할 계획이다. 이와 같은 소형 위성을 대형 플랫폼으로 변환시킬 수 있는 전개-자가조립 기술은 아직 구현된 전례가 없으며, 우주 전개 구조물의 강성, 마감 문제 및 이로 인한 신뢰성 문제 등이 복합적으로 얽혀 있는 난제이다. 본 연구팀은 우수한 연구진 및 활발한 해외 유수 기관들과의 연계 연구를 통해 연구를 진행할 계획이다.
무인 우주정거장에서의 유지보수, 우주실험 등을 수행하기 위한 대책으로 임무 특화 KUSSbot에 대한 연구는 그룹 2에서 맡고 있다. 개발하려는 KUSSbot은 무중력 환경에서 우주정거장 내부를 이동하는데 있어 어려움이 없어야 하고, 기존 우주인이 수행했던 업무를 대신 수행할 수 있어야 한다. 우주 시험을 위해 초정밀 조작이 필요하여 물리지능 기반 초정밀 조작 구현과 지상에서 컨트롤할 수 있는 원격/자율 하이브리드 Kussbot 협업 시스템의 개발을 진행중에 있다.
우주정거장에서 제조된 물자들은 지구로 회수하는 과정이 필요하다. 회수선은 극초음속으로 대기권을 지나 지상으로 가는 도중에 극한 열환경에 노출되기 때문에 재진입 환경에서의 열방호 구조 설계/실증이 필요하며, 현재 연구/개발 중에 있다. 회수선은 최적의 재진입 경로를 따르게끔 유도/항법/제어 기술이 필요하고, 최종적으로 지구의 어느지점에 착륙하는지를 추적할 수 있어야 하며, 이러한 기술들을 기반으로 우주 물류 선두주자가 되는 것을 목표로 한다.
본 과제에서는 상기 다양한 도전적 과제를 수행하기 위해 우수한 연구진들이 해외 유수 기관들과 적극적으로 교류하면서 무인 우주정거장 산업의 선두주자가 되는 것을 목표로 한다. 전개형-자가조립 무인 우주플랫폼 KUSS 개발, 무인 우주정거장 임수 수행용 KUSSbot, 우주정거장 물자 회수선 열방호 시스템 및 최적 경로, 유도/항법, 추적 기술 개발을 수행하며, “지상 시험-준궤도 시험-통합 우주 실증 시험”의 검증 시험 과정을 통해 높은 기술 성숙도의 시스템을 개발할 계획이다. 지금도 본 연구 참여를 희망하는 기관들이 많이 있으며, 앞으로도 계속해서 규모가 더 커져 대한민국, 그리고 더 나아가 전세계적으로 우주 서비스 및 제조 분야의 연구/산업을 이끄는 센터로 거듭날 것으로 기대된다.

원문 한재흥 교수[jaehunghan@kaist.ac.kr]
편집 이은혁[lehx01@kaist.ac.kr]
Comment 0
- Total
- 62호
- 61호
- 60호
- 59호
- 58호
- 57호
- 56호
- 55호
- 54호
- 53호
- 52호
- 51호
- 50호
- 49호
- 48호
- 47호
- 46호
- 45호
- 44호
- 43호
- 42호
- 41호
- 40호
- 39호
- 38호
- 37호
- 36호
- 35호
- 34호
- 33호
- 32호
- 31호
- 30호
- 29호
- 28호
- 27호
- 26호
- 25호
- 24호
- 23호
- 22호
- 21호
| No. | Subject |
|---|---|
| Notice | 자유기고 모집 |
| Notice | Fund Raising |
| 10 |
항공우주공학과 News
 |
| » |
신규 사업 소개 (우주 서비스 및 제조 연구센터)
|
| 8 |
동문 인터뷰 (윤승현 대표)
|
| 7 |
Research Highlight (이정률 교수)
|
| 6 |
항공우주 이야기 (NASA 퍼서비어런스, 화성에서 잠재적 생명체 흔적 발견)
|
| 5 |
Photo Album
|
| 4 | 자유기고 모집 |
| 3 |
Fund Raising
|
| 2 |
특집 인터뷰 (심형섭 교수)
|
| 1 |
연구실 탐방 (Advanced Propulsion & Energy Lab)
|